
Có. Và đây là một chủ đề rất đáng nghiên cứu nếu bạn muốn đi sâu vào sửa chữa, bảo trì và phân tích kỹ thuật máy gây mê.
Đối với Dräger Perseus A500, firmware không đơn thuần là một chương trình điều khiển màn hình. Nó là một hệ thống phần mềm nhúng (Embedded Software) phối hợp giữa nhiều chức năng: điều khiển thông khí, quản lý khí, giám sát cảm biến, cảnh báo an toàn, giao diện người dùng và quản lý nguồn.
Tuy nhiên, cần phân biệt hai vấn đề:
-
Kiến trúc firmware về mặt chức năng: Có thể nghiên cứu và mô hình hóa khá chi tiết dựa trên tài liệu kỹ thuật, tài liệu sử dụng và nguyên lý thiết kế thiết bị y tế.
-
Mã nguồn, sơ đồ task, giao thức nội bộ và thuật toán điều khiển độc quyền của Perseus A500: Không thể khẳng định chính xác nếu không có tài liệu thiết kế nội bộ do Dräger cung cấp.
Tôi sẽ phân tích theo hướng kỹ thuật hệ thống nhúng, không nhầm lẫn sơ đồ kiến trúc giả lập với sơ đồ firmware chính thức của nhà sản xuất.
1. Kiến trúc tổng thể firmware của Perseus A500
Trước tiên, tài liệu chính thức của Dräger xác nhận Perseus A500 có các phiên bản phần mềm khác nhau. Ví dụ, tài liệu hướng dẫn sử dụng phiên bản Software 2.0n áp dụng cho thiết bị có phần mềm từ phiên bản 2.03 trở lên.
draeger.com+1
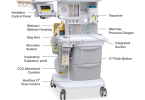
Máy có các thành phần phần cứng được công bố gồm:
-
M3 Blower hoặc hệ thống quạt thổi điều khiển điện tử.
-
Bộ trộn khí (Gas Mixer).
-
Màn hình điều khiển cảm ứng.
-
Hệ thống đo khí bệnh nhân.
-
Hệ thống thở tích hợp.
-
Các cảm biến và hệ thống cảnh báo.
FDA cũng mô tả các thành phần chính này trong hồ sơ thiết bị Perseus A500.
Dữ liệu FDA
Dựa trên những chức năng đó, ta có thể xây dựng mô hình kiến trúc firmware ở mức chức năng như sau.
APPLICATION LAYER
Giao diện người dùng – Chế độ thở – Quản lý ca gây mê – Cấu hình
DEVICE CONTROL LAYER
Điều khiển Blower – Gas Mixer – Van điện từ – Hệ thống đo khí
MONITORING & SAFETY LAYER
Giám sát cảm biến – Alarm Manager – Kiểm tra giới hạn an toàn – Phát hiện lỗi
HARDWARE ABSTRACTION / DRIVER LAYER
ADC – GPIO – PWM – UART – Ethernet – USB – Bộ điều khiển ngoại vi
PHYSICAL HARDWARE
CPU – Bộ nhớ – Cảm biến – Motor – Van – Màn hình – Nguồn
Đây là mô hình kiến trúc chức năng do tôi xây dựng để nghiên cứu, không phải sơ đồ firmware chính thức của Dräger.
2. Phân tích từng module firmware
Tôi sẽ chia firmware thành 8 module chức năng để chúng ta dễ nghiên cứu.
Module 1 – Bootloader và System Startup
Đây là phần đầu tiên được thực thi khi bật nguồn.
Các nhiệm vụ có thể bao gồm:
-
Khởi tạo bộ xử lý.
-
Kiểm tra bộ nhớ.
-
Khởi tạo các ngoại vi.
-
Khởi tạo các module phần mềm.
-
Kiểm tra trạng thái phần cứng.
-
Chuyển sang chương trình điều khiển chính.
Sơ đồ logic:
Power ON
Bootloader
Hardware Initialization
Memory & Peripheral Check
Application Startup
System Self-test
Lưu ý: Đây là trình tự khởi động mô hình hóa, không phải trình tự chi tiết đã được Dräger công bố.
Module 2 – Ventilator Control
Đây là một trong những module quan trọng nhất.
Perseus A500 sử dụng công nghệ TurboVent2, tức hệ thống máy thở sử dụng blower được điều khiển điện tử.
Draeger+1
Firmware cần thực hiện các chức năng điều khiển như:
-
Tiếp nhận chế độ thông khí.
-
Nhận các thông số cài đặt.
-
Điều khiển blower.
-
Theo dõi áp lực đường thở.
-
Theo dõi lưu lượng.
-
Tính toán thể tích khí.
-
Điều khiển chu kỳ hít vào và thở ra.
Ví dụ luồng xử lý:
User Settings
     |
     v
Ventilation Mode Manager
     |
     v
Breath Cycle Controller
     |
     v
Blower Control
     |
     v
Patient Breathing System
     |
     v
Pressure / Flow Sensors
     |
     v
Feedback Processing
     |
     +------> Ventilator Controller
     |
     +------> Alarm Manager
Đây là cấu trúc điều khiển vòng kín (Closed-loop Control).
Module 3 – Gas Mixer Control
Module này điều khiển hệ thống trộn khí tươi.
Các thành phần liên quan:
-
O₂ control.
-
Air control.
-
N₂O control (nếu có cấu hình).
-
Flow measurement.
-
Gas pressure monitoring.
Firmware nhận giá trị cài đặt từ người sử dụng, sau đó điều khiển cơ cấu định lượng khí và giám sát kết quả.
Một điểm cần chú ý: Perseus A500 có cả phiên bản bộ trộn khí điều khiển điện tử và bộ trộn cơ khí có hiển thị số. Không nên áp dụng cùng một mô hình điều khiển cho cả hai cấu hình.
Draeger+1
Module 4 – Gas Monitoring
Module này tiếp nhận dữ liệu từ hệ thống phân tích khí.
Các thông số chính:
| Thông số | Chức năng |
|---|---|
| FiO₂ | Nồng độ O₂ hít vào |
| EtO₂ | Nồng độ O₂ cuối thì thở ra |
| FiCO₂ | CO₂ hít vào |
| EtCO₂ | CO₂ cuối thì thở ra |
| FiAgent | Nồng độ thuốc mê hít vào |
| EtAgent | Nồng độ thuốc mê cuối thì thở ra |
| N₂O | Nồng độ nitơ oxit |
Firmware xử lý dữ liệu đo, tính toán giá trị hiển thị và so sánh với giới hạn cảnh báo.
Module 5 – Sensor Management
Module quản lý dữ liệu cảm biến.
Có thể chia thành các nhóm:
-
Pressure Sensor.
-
Flow Sensor.
-
O₂ Sensor.
-
Temperature Sensor.
-
Gas Analyzer.
-
Power Monitoring.
Ví dụ:
Sensor Input
     |
     v
Signal Conditioning
     |
     v
ADC / Digital Interface
     |
     v
Calibration & Compensation
     |
     v
Digital Filtering
     |
     v
Measured Values
     |
     +----> Ventilator Control
     +----> Monitoring
     +----> Alarm Manager
Đây là module đặc biệt đáng quan tâm khi chẩn đoán lỗi, vì cảm biến sai lệch có thể khiến hệ thống điều khiển và hiển thị không chính xác.
Module 6 – Alarm Management
Đây là module an toàn.
Firmware phải xử lý các tình huống như:
-
Áp lực đường thở quá cao hoặc quá thấp.
-
Thiếu oxy.
-
Lỗi cảm biến lưu lượng.
-
Lỗi đo khí.
-
Lỗi blower.
-
Mất nguồn.
-
Mất nguồn khí.
-
Lỗi giao diện người dùng.
Tài liệu Perseus A500 có những chương riêng về các tình huống lỗi nguồn, lỗi máy thở, lỗi đo khí, lỗi đo lưu lượng và lỗi màn hình.
draeger.com
Module 7 – User Interface
Đây là phần giao tiếp giữa bác sĩ và hệ thống điều khiển.
Các chức năng:
-
Hiển thị thông số.
-
Nhận thao tác cảm ứng.
-
Xử lý núm xoay xác nhận.
-
Hiển thị biểu đồ áp lực và lưu lượng.
-
Hiển thị cảnh báo.
-
Quản lý cấu hình người dùng.
Cần phân biệt: màn hình hiển thị thông số không đồng nghĩa với việc màn hình trực tiếp điều khiển mọi cơ cấu khí nén. Các lệnh điều khiển cần được xử lý và kiểm tra bởi hệ thống điều khiển tương ứng.
Module 8 – Data Communication
Module này quản lý giao tiếp dữ liệu.
Theo thông số công bố của Dräger, Perseus A500 có:
-
1 cổng Ethernet.
-
1 cổng USB.
-
2 cổng RS232.
-
Hỗ trợ RFID Infinity ID.
Draeger+1
Các giao tiếp này có thể phục vụ việc trao đổi dữ liệu, kết nối hệ thống ngoại vi và nhận diện phụ kiện tùy chức năng được hỗ trợ.
Không nên mặc định rằng có thể sử dụng các cổng này để truy cập trực tiếp firmware hoặc điều khiển các cơ cấu an toàn.
3. Firmware có sử dụng RTOS không?
Đây là câu hỏi quan trọng nếu chúng ta muốn tìm hiểu sâu về kiến trúc phần mềm.
Một thiết bị như Perseus A500 có nhiều chức năng phải hoạt động đồng thời:
-
Điều khiển blower.
-
Đọc cảm biến áp suất.
-
Đọc cảm biến lưu lượng.
-
Điều khiển bộ trộn khí.
-
Phân tích khí hô hấp.
-
Hiển thị đồ thị.
-
Xử lý cảnh báo.
Về mặt thiết kế, có thể sử dụng hệ điều hành thời gian thực (RTOS) để quản lý các tác vụ này.
Ví dụ, một kiến trúc RTOS giả định có thể gồm:
| Task | Công việc |
|---|---|
| Task_Ventilator | Điều khiển thông khí |
| Task_Sensor | Thu thập dữ liệu cảm biến |
| Task_GasMixer | Điều khiển trộn khí |
| Task_Alarm | Xử lý cảnh báo |
| Task_Display | Cập nhật giao diện |
| Task_Communication | Trao đổi dữ liệu |
| Task_SystemMonitor | Giám sát trạng thái hệ thống |
Tuy nhiên, tôi chưa có bằng chứng công khai xác nhận Perseus A500 sử dụng FreeRTOS, VxWorks, QNX hay một RTOS cụ thể nào. Đây là mô hình để học thiết kế firmware, không phải thông tin xác nhận về phần mềm nội bộ của Dräger.
4. Firmware tổ chức dữ liệu và trạng thái hoạt động thế nào?
Một cách nghiên cứu hữu ích là xây dựng State Machine (máy trạng thái).
Ví dụ:
POWER OFF
BOOT / INITIALIZATION
SELF TEST
READY
Sẵn sàng
OPERATION
Vận hành
FAULT
Phát hiện lỗi
SAFE RESPONSE
Xử lý an toàn
Đây là sơ đồ trạng thái minh họa. Trên thiết bị thực, xử lý lỗi không đơn giản là chuyển sang một trạng thái duy nhất: từng lỗi có thể cần cảnh báo, duy trì chức năng còn an toàn hoặc kích hoạt phương án dự phòng riêng.
5. Nếu muốn nghiên cứu firmware thực tế, cần những tài liệu nào?
Tôi đề xuất bắt đầu từ tài liệu chính thức của Dräger:
| Tài liệu | Nội dung cần nghiên cứu |
|---|---|
| Instructions for Use SW 2.0n | Chức năng, trạng thái, cấu hình |
| Technical Documentation | Kiến trúc phần cứng và dịch vụ kỹ thuật |
| Service Documentation | Kiểm tra, bảo trì, sửa chữa |
| Circuit Diagrams | Sơ đồ điện nếu được cung cấp |
| Software Documentation | Thông tin phần mềm được nhà sản xuất cho phép tiếp cận |
Bạn có thể xem tài liệu hướng dẫn sử dụng chính thức tại đây:
Đặc biệt, tài liệu hướng dẫn có các chương về Hardware, Functional Scope, Gas Flow Plan, Troubleshooting, Service và Principles of Operation. Đây là nguồn rất hữu ích để đối chiếu từng module firmware với phần cứng thực tế.
draeger.com
6. Tôi đề xuất một hướng nghiên cứu thực hành
Thay vì chỉ đọc tài liệu, chúng ta có thể tự xây dựng một firmware mô phỏng kiến trúc của máy gây mê trên máy tính hoặc vi điều khiển.
Có thể chia thành các bước:
-
Xây dựng cấu trúc chương trình C/C++.
-
Xây dựng module đọc cảm biến giả lập.
-
Xây dựng module điều khiển blower giả lập.
-
Xây dựng module điều khiển van khí giả lập.
-
Xây dựng module giám sát áp suất và lưu lượng.
-
Xây dựng hệ thống Alarm Manager.
-
Xây dựng giao diện hiển thị.
-
Xây dựng hệ thống State Machine.
Các bước này có thể thực hiện bằng PC, STM32 hoặc ESP32 để học kiến trúc phần mềm. Không sử dụng firmware tự xây dựng để điều khiển máy gây mê thật hoặc kết nối với bệnh nhân.
Tôi muốn hỏi bạn một câu để chọn hướng nghiên cứu chính xác:
Bạn muốn tìm hiểu firmware Perseus A500 ở cấp độ nào?
Cấp 1 – Kiến trúc tổng thể
Các module, luồng dữ liệu và cách chúng giao tiếp với nhau.
Cấp 2 – Cấu trúc mã nguồn
Cách tổ chức project C/C++, thư mục, file .c, .h, driver và task.
Cấp 3 – Firmware và phần cứng
CPU, PCB, cảm biến, ADC, PWM, UART, giao tiếp với motor và van.
Cấp 4 – Nghiên cứu toàn diện
Từ kiến trúc, mã nguồn mô phỏng, phần cứng đến quy trình kiểm tra lỗi.
Bắt đầu bài nghiên cứu
Theo tôi, nếu mục tiêu của bạn là hiểu sâu để phục vụ công việc kỹ thuật thiết bị y tế, cấp 4 sẽ rất có giá trị.
Bạn sẽ hiểu được mối liên hệ giữa phần mềm – vi điều khiển – cảm biến – cơ cấu chấp hành – hệ thống khí nén, chứ không chỉ biết sử dụng máy.
Bạn cũng có thể học tiếp từng module theo một lộ trình kỹ thuật chuyên sâu.