
Trong mạch điện tử, kết nối truyền thông (Communication Interface) là phương thức để các linh kiện, vi điều khiển, cảm biến, module hoặc các thiết bị điện tử trao đổi dữ liệu với nhau.
Ví dụ:
-
Vi điều khiển ESP32 giao tiếp với cảm biến nhiệt độ.
-
Arduino giao tiếp với module Bluetooth HC-05.
-
PLC giao tiếp với màn hình HMI.
-
Máy theo dõi bệnh nhân truyền dữ liệu đến máy tính trung tâm.
Có rất nhiều chuẩn truyền thông khác nhau. Chúng ta có thể chia thành các nhóm như sau.
1. Các kiểu truyền thông phổ biến trong mạch điện tử
1.1. UART (Universal Asynchronous Receiver/Transmitter)
UART – Truyền thông nối tiếp bất đồng bộ
Dữ liệu được truyền từng bit theo hai đường riêng biệt TX và RX.
-
TX: truyền dữ liệu.
-
RX: nhận dữ liệu.
-
GND: nối mass chung.
Đặc điểm:
-
Không cần dây Clock đồng bộ.
-
Thường sử dụng mức điện áp TTL 3.3V hoặc 5V.
-
Có thể cấu hình tốc độ 9600, 115200 bps…
-
Thường kết nối hai thiết bị với nhau.
Ứng dụng:
-
ESP32 ↔ HC-05 Bluetooth.
-
Arduino ↔ Module GPS.
-
Vi điều khiển ↔ Module GSM.
-
Vi điều khiển ↔ Máy tính qua bộ chuyển USB-UART.
1.2. I2C (Inter-Integrated Circuit)
I2C – Truyền thông nối tiếp hai dây
Sử dụng hai đường tín hiệu:
-
SDA: đường truyền dữ liệu.
-
SCL: đường xung Clock.
Đặc điểm:
-
Chỉ cần hai dây tín hiệu để kết nối nhiều thiết bị.
-
Có cơ chế địa chỉ để phân biệt thiết bị.
-
Một Master có thể giao tiếp với nhiều Slave.
-
Thường sử dụng điện trở kéo lên (Pull-up).
Ứng dụng:
-
ESP32 ↔ Cảm biến nhiệt độ.
-
Arduino ↔ Màn hình OLED.
-
Vi điều khiển ↔ IC RTC DS3231.
-
Vi điều khiển ↔ IC mở rộng I/O.
1.3. SPI (Serial Peripheral Interface)
SPI – Truyền thông nối tiếp đồng bộ
Thông thường sử dụng bốn đường tín hiệu:
-
MOSI: Master truyền dữ liệu.
-
MISO: Master nhận dữ liệu.
-
SCLK: xung Clock.
-
CS/SS: chọn thiết bị Slave.
Đặc điểm:
-
Tốc độ truyền dữ liệu cao.
-
Có thể truyền và nhận đồng thời (Full Duplex).
-
Cần thêm chân CS khi kết nối nhiều thiết bị.
-
Không có cơ chế địa chỉ thiết bị như I2C.
Ứng dụng:
-
ESP32 ↔ Màn hình TFT.
-
Vi điều khiển ↔ Thẻ nhớ SD.
-
Vi điều khiển ↔ IC ADC/DAC.
-
Vi điều khiển ↔ Module Ethernet.
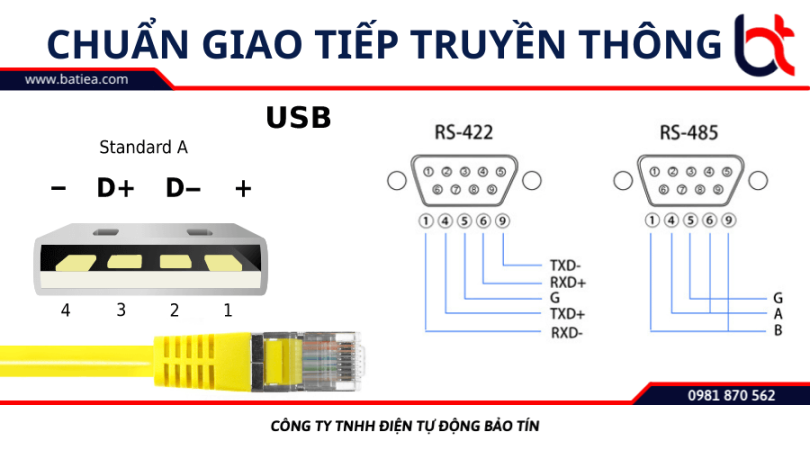
1.4. RS232
RS232 – Truyền thông nối tiếp
Sử dụng tín hiệu điện áp có mức logic khác với UART TTL.
-
TX: truyền dữ liệu.
-
RX: nhận dữ liệu.
-
GND: mass tín hiệu.
Đặc điểm:
-
Thường kết nối giữa hai thiết bị.
-
Khoảng cách truyền tương đối ngắn.
-
Có thể sử dụng đầu nối DB9.
-
Cần IC chuyển đổi mức điện áp như MAX232 khi kết nối UART TTL với RS232.
Ứng dụng:
-
Máy tính ↔ Thiết bị đo.
-
PLC ↔ Máy tính.
-
Thiết bị y tế ↔ Máy tính.
-
Thiết bị công nghiệp ↔ Bộ điều khiển.
1.5. RS485
RS485 – Truyền thông vi sai
Sử dụng hai dây tín hiệu chính:
-
A: một nhánh tín hiệu.
-
B: nhánh tín hiệu còn lại.
Dữ liệu được truyền bằng sự chênh lệch điện áp giữa A và B.
Đặc điểm:
-
Chống nhiễu tốt.
-
Truyền xa hơn UART TTL và RS232.
-
Có thể kết nối nhiều thiết bị trên cùng một bus.
-
Thường sử dụng điện trở kết thúc đường truyền 120Ω ở hai đầu bus.
Ứng dụng:
-
PLC ↔ HMI.
-
Bộ điều khiển ↔ Cảm biến công nghiệp.
-
Hệ thống BMS.
-
Đồng hồ đo điện.
-
Hệ thống giám sát thiết bị y tế.
1.6. CAN Bus (Controller Area Network)
CAN – Mạng truyền thông điều khiển
Sử dụng hai dây tín hiệu:
-
CAN_H.
-
CAN_L.
Các thiết bị cùng tham gia vào một mạng CAN.
Đặc điểm:
-
Khả năng chống nhiễu tốt.
-
Có cơ chế ưu tiên bản tin.
-
Có phát hiện lỗi và xử lý lỗi truyền thông.
-
Phù hợp với hệ thống nhiều bộ điều khiển.
Ứng dụng:
-
Ô tô.
-
Robot.
-
Máy móc công nghiệp.
-
Thiết bị y tế và hệ thống điều khiển phân tán.
1.7. USB (Universal Serial Bus)
USB – Giao tiếp nối tiếp tốc độ cao
USB 2.0 cơ bản có bốn đường:
-
VBUS: nguồn 5V.
-
D+: dữ liệu.
-
D−: dữ liệu.
-
GND: mass.
Ứng dụng:
-
Vi điều khiển ↔ Máy tính.
-
ESP32 ↔ Máy tính để nạp chương trình.
-
Thiết bị ngoại vi ↔ Máy tính.
-
Thiết bị đo ↔ Máy tính.
1.8. Ethernet
Ethernet – Truyền thông mạng có dây
Sử dụng cáp mạng RJ45 và các chuẩn Ethernet như 10BASE-T, 100BASE-TX, 1000BASE-T.
Đặc điểm:
-
Tốc độ truyền cao.
-
Có thể kết nối nhiều thiết bị qua Switch.
-
Có thể truyền dữ liệu qua mạng LAN hoặc Internet.
-
Hỗ trợ các giao thức như TCP/IP, UDP, Modbus TCP.
Ứng dụng:
-
Máy tính ↔ PLC.
-
PLC ↔ HMI.
-
Máy chủ ↔ Thiết bị giám sát.
-
Thiết bị y tế ↔ Hệ thống quản lý bệnh viện.
2. Bảng so sánh các chuẩn truyền thông
| Chuẩn | Số dây tín hiệu cơ bản | Đồng bộ | Ứng dụng |
|---|---|---|---|
| UART | 2 | Bất đồng bộ | Module, vi điều khiển |
| I2C | 2 | Đồng bộ | Cảm biến, IC |
| SPI | 3–4 | Đồng bộ | Màn hình, thẻ nhớ |
| RS232 | 2 | Bất đồng bộ | Máy tính, thiết bị đo |
| RS485 | 2 | Thường bất đồng bộ | Công nghiệp |
| CAN | 2 | Theo cơ chế CAN | Ô tô, robot |
| USB | 2 đường dữ liệu (USB 2.0) | Đồng bộ theo giao thức | Máy tính, ngoại vi |
| Ethernet | 2 hoặc 4 cặp | Đồng bộ theo PHY | Mạng LAN |
Lưu ý: Số dây trên là các đường tín hiệu chính, chưa tính nguồn, mass, dây điều khiển phụ và các yêu cầu riêng của từng chuẩn.
3. Phân loại theo phương thức truyền dữ liệu
Ngoài việc phân loại theo chuẩn giao tiếp, còn có thể phân loại theo cách truyền dữ liệu.
Theo hướng truyền:
Simplex – Một chiều
Chỉ truyền dữ liệu theo một hướng.
Half Duplex – Hai chiều luân phiên
Hai thiết bị có thể gửi và nhận nhưng không đồng thời.
Full Duplex – Hai chiều đồng thời
Hai thiết bị có thể truyền và nhận dữ liệu đồng thời.
Theo cách truyền tín hiệu:
-
Serial: truyền từng bit nối tiếp.
-
Parallel: truyền nhiều bit đồng thời trên nhiều đường dây.
-
Single-ended: tín hiệu được đo so với mass chung.
-
Differential: tín hiệu được truyền bằng chênh lệch điện áp giữa hai dây.
4. Nên học theo thứ tự nào?
Nếu mục tiêu của bạn là tự thiết kế, sửa chữa và phân tích mạch điện tử sử dụng Arduino, ESP32 và các thiết bị công nghiệp, tôi đề xuất thứ tự:
-
UART
Học TX, RX, Baud rate, mức logic 3.3V/5V.
-
I2C
Học SDA, SCL, địa chỉ thiết bị, điện trở Pull-up.
-
SPI
Học MOSI, MISO, Clock, Chip Select.
-
RS232 và RS485
Học chuyển đổi mức điện áp, truyền vi sai, chống nhiễu.
-
CAN Bus
Học cấu trúc mạng, CAN ID, CAN_H, CAN_L.
-
Ethernet và TCP/IP
Học địa chỉ IP, MAC, TCP, UDP và Modbus TCP.
5. Một điểm rất quan trọng cần phân biệt
Trong thực tế, bạn sẽ gặp những thuật ngữ có vẻ giống nhau nhưng bản chất khác nhau:
| Thuật ngữ | Bản chất |
|---|---|
| UART | Bộ giao tiếp/phương thức truyền nối tiếp |
| RS232 | Chuẩn điện khí của giao tiếp nối tiếp |
| RS485 | Chuẩn điện khí của giao tiếp vi sai |
| Modbus RTU | Giao thức truyền thông |
| Modbus TCP | Giao thức truyền thông trên TCP/IP |
| Ethernet | Công nghệ mạng truyền dẫn |
| TCP/IP | Bộ giao thức mạng |
Ví dụ: Một PLC có cổng RS485 sử dụng giao thức Modbus RTU để giao tiếp với một cảm biến áp suất.
Đây là sự kết hợp giữa chuẩn truyền dẫn RS485 và giao thức Modbus RTU.
Tôi muốn đề xuất một hướng thực hành: Chúng ta có thể bắt đầu bằng cách sử dụng ESP32 để xây dựng một hệ thống giao tiếp với cảm biến qua UART, I2C, SPI và RS485. Qua đó bạn sẽ hiểu cả sơ đồ nguyên lý, chân kết nối, mức điện áp, tín hiệu trên oscilloscope và cách lập trình giao tiếp.
Bạn muốn bắt đầu tìm hiểu sâu chuẩn nào trước?